NEWS & TOPICS
・[2026.9.18] 学生コンテストSICHIで奨励賞を受賞
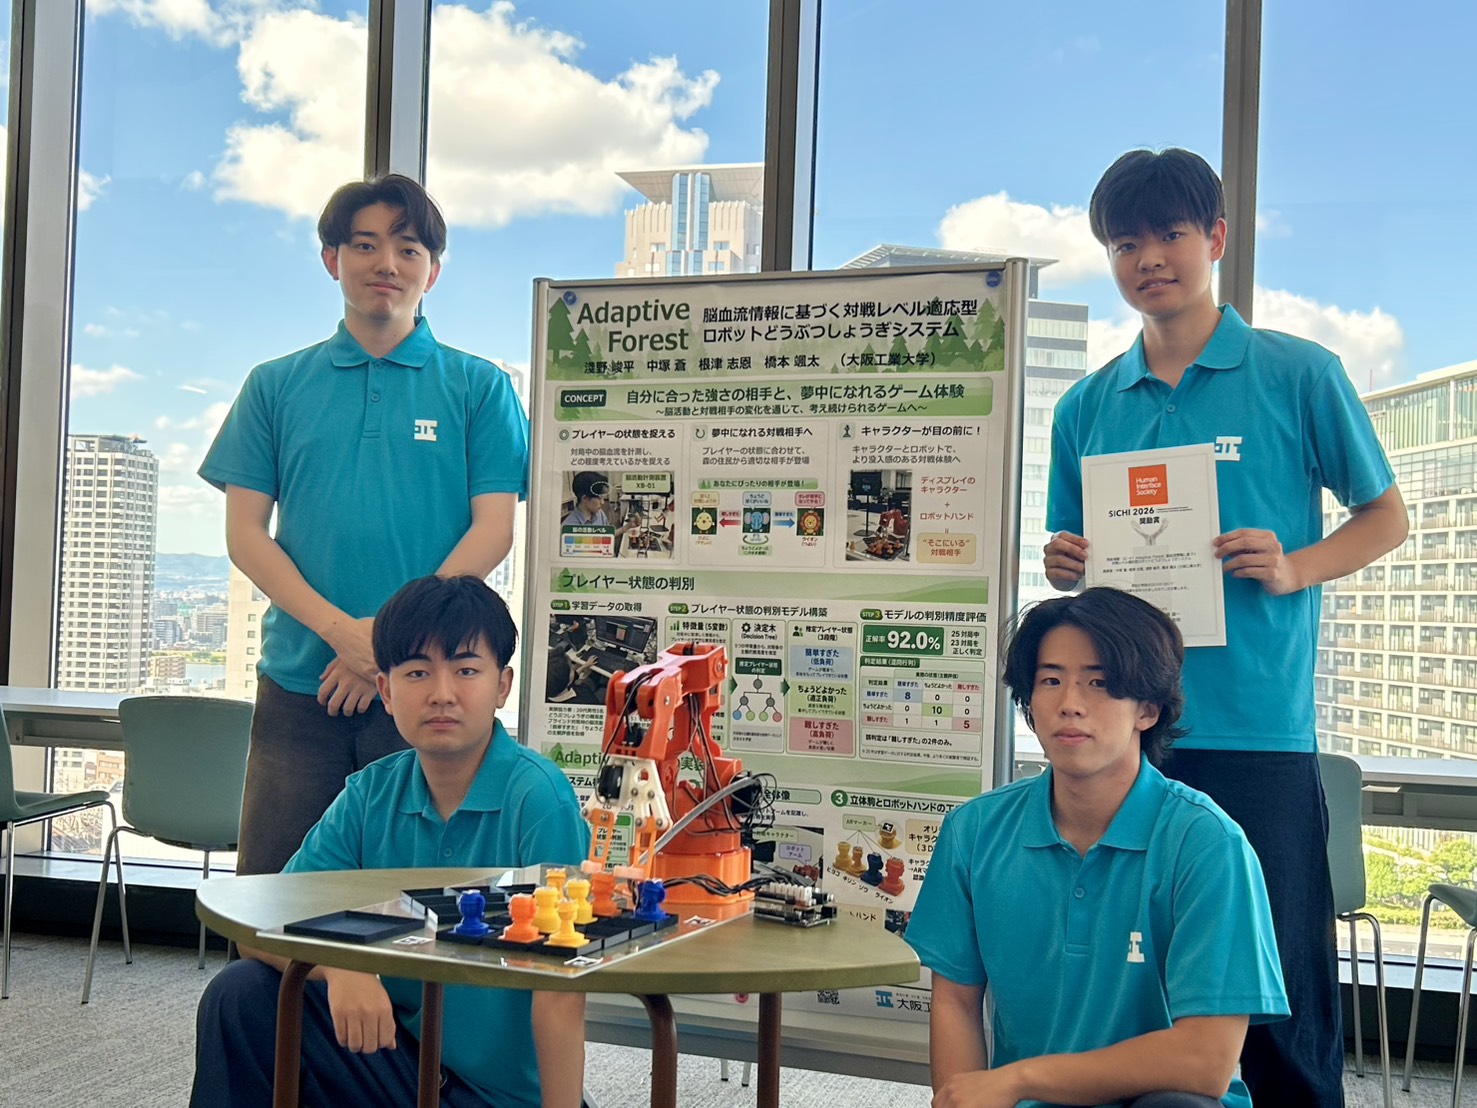
9月16日、岡山大学で開催された「ヒューマンインタフェースシンポジウム2026(HIS2026)」のイベントの一つ、学生コンテスト「SICHI」に、研究室の4年生4名(中塚君、根津君、淺野君、橋本君 )が参加しました。 SICHIは、予選を通過したチームに計測装置が提供され、その装置を活用したシステムやアイデアを提案・実装する学生コンテストです。今年は脳血流計測装置を用いたシステムがテーマとなりました。彼らが今回出展したのは、「Adaptive Forest: 脳血流情報に基づく対戦レベル適応型ロボットどうぶつしょうぎシステム」です。 このシステムは、どうぶつしょうぎをプレイしているときの脳活動の状態をもとに、次の対戦相手の難易度を自動的に調整するものです。さらに、難易度の変化を森の動物キャラクターとして表現し、ロボットアームを組み合わせることで、対戦そのものをより楽しく体験できるシステムに仕上げました。ゲームで使うかわいい動物駒も3Dプリンタで自作したオリジナルです。研究内容だけでなく、見た目や体験の楽しさにも工夫を凝らしています。 当日の発表では、写真のように多くの来場者でブースがにぎわい、学生たちも熱心にシステムの説明を行っていました。そして18日に行われた閉会式の授賞式でなんと!約45チームの出展の中から、見事 奨励賞 を受賞しました!最後の写真は岡山名物のデミグラスソースかつ丼です! https://sites.google.com/view/sichi/home
・[2026.7.29] IEEE EMBC 2026で研究発表
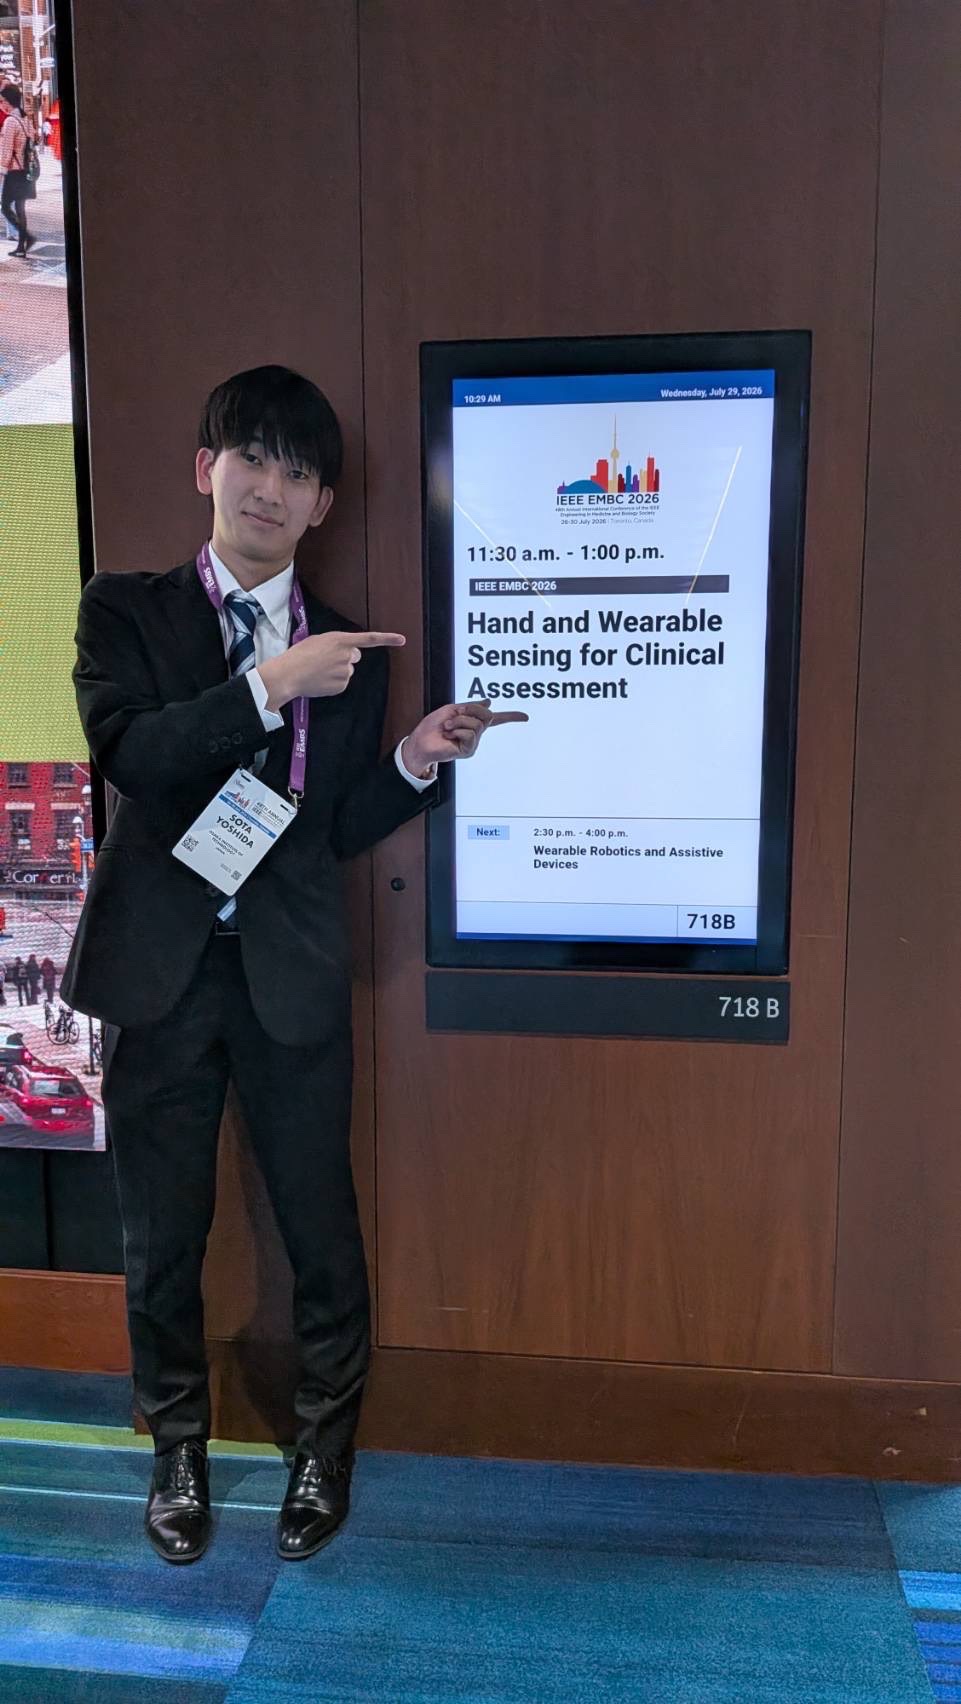
2026年7月、カナダ・トロントで開催された国際会議「IEEE EMBC 2026(48th Annual International Conference of the IEEE Engineering in Medicine and Biology Society)」にて、研究室の吉田君(修士1年)が研究発表を行いました。 発表タイトルは「Extensor Digitorum EMG–Based Early Grasp Detection to Reduce Assistance Onset Delay in Assistive Gloves」です。筋電位(EMG)から「これから物を掴もうとする動き」を早期に検出し、アシストグローブの支援開始の遅れを小さくする研究について発表しました。 今回は指導教員(井上)が同行できず、吉田君は学生一人での海外渡航・学会参加となりましたが、現地では他大学や本学他コースの学生とも交流しながら、英語での研究発表と質疑応答に挑戦しました。海外の研究者を前に、自分の研究を英語で説明し、質問に答える貴重な経験となりました。 写真では参加した学生のみなさんと「T」のポーズ。OITの「T」……ではなく、Torontoの「T」だそうです!そして、お土産には「TORONTO」のマグネットを買ってきてくれました! 現在は、これまで学生たちが各地で買ってきてくれたお土産と一緒に、私の部屋の入口に飾っています。
・[2026.5.24] 日本人間工学会 第67回大会で発表
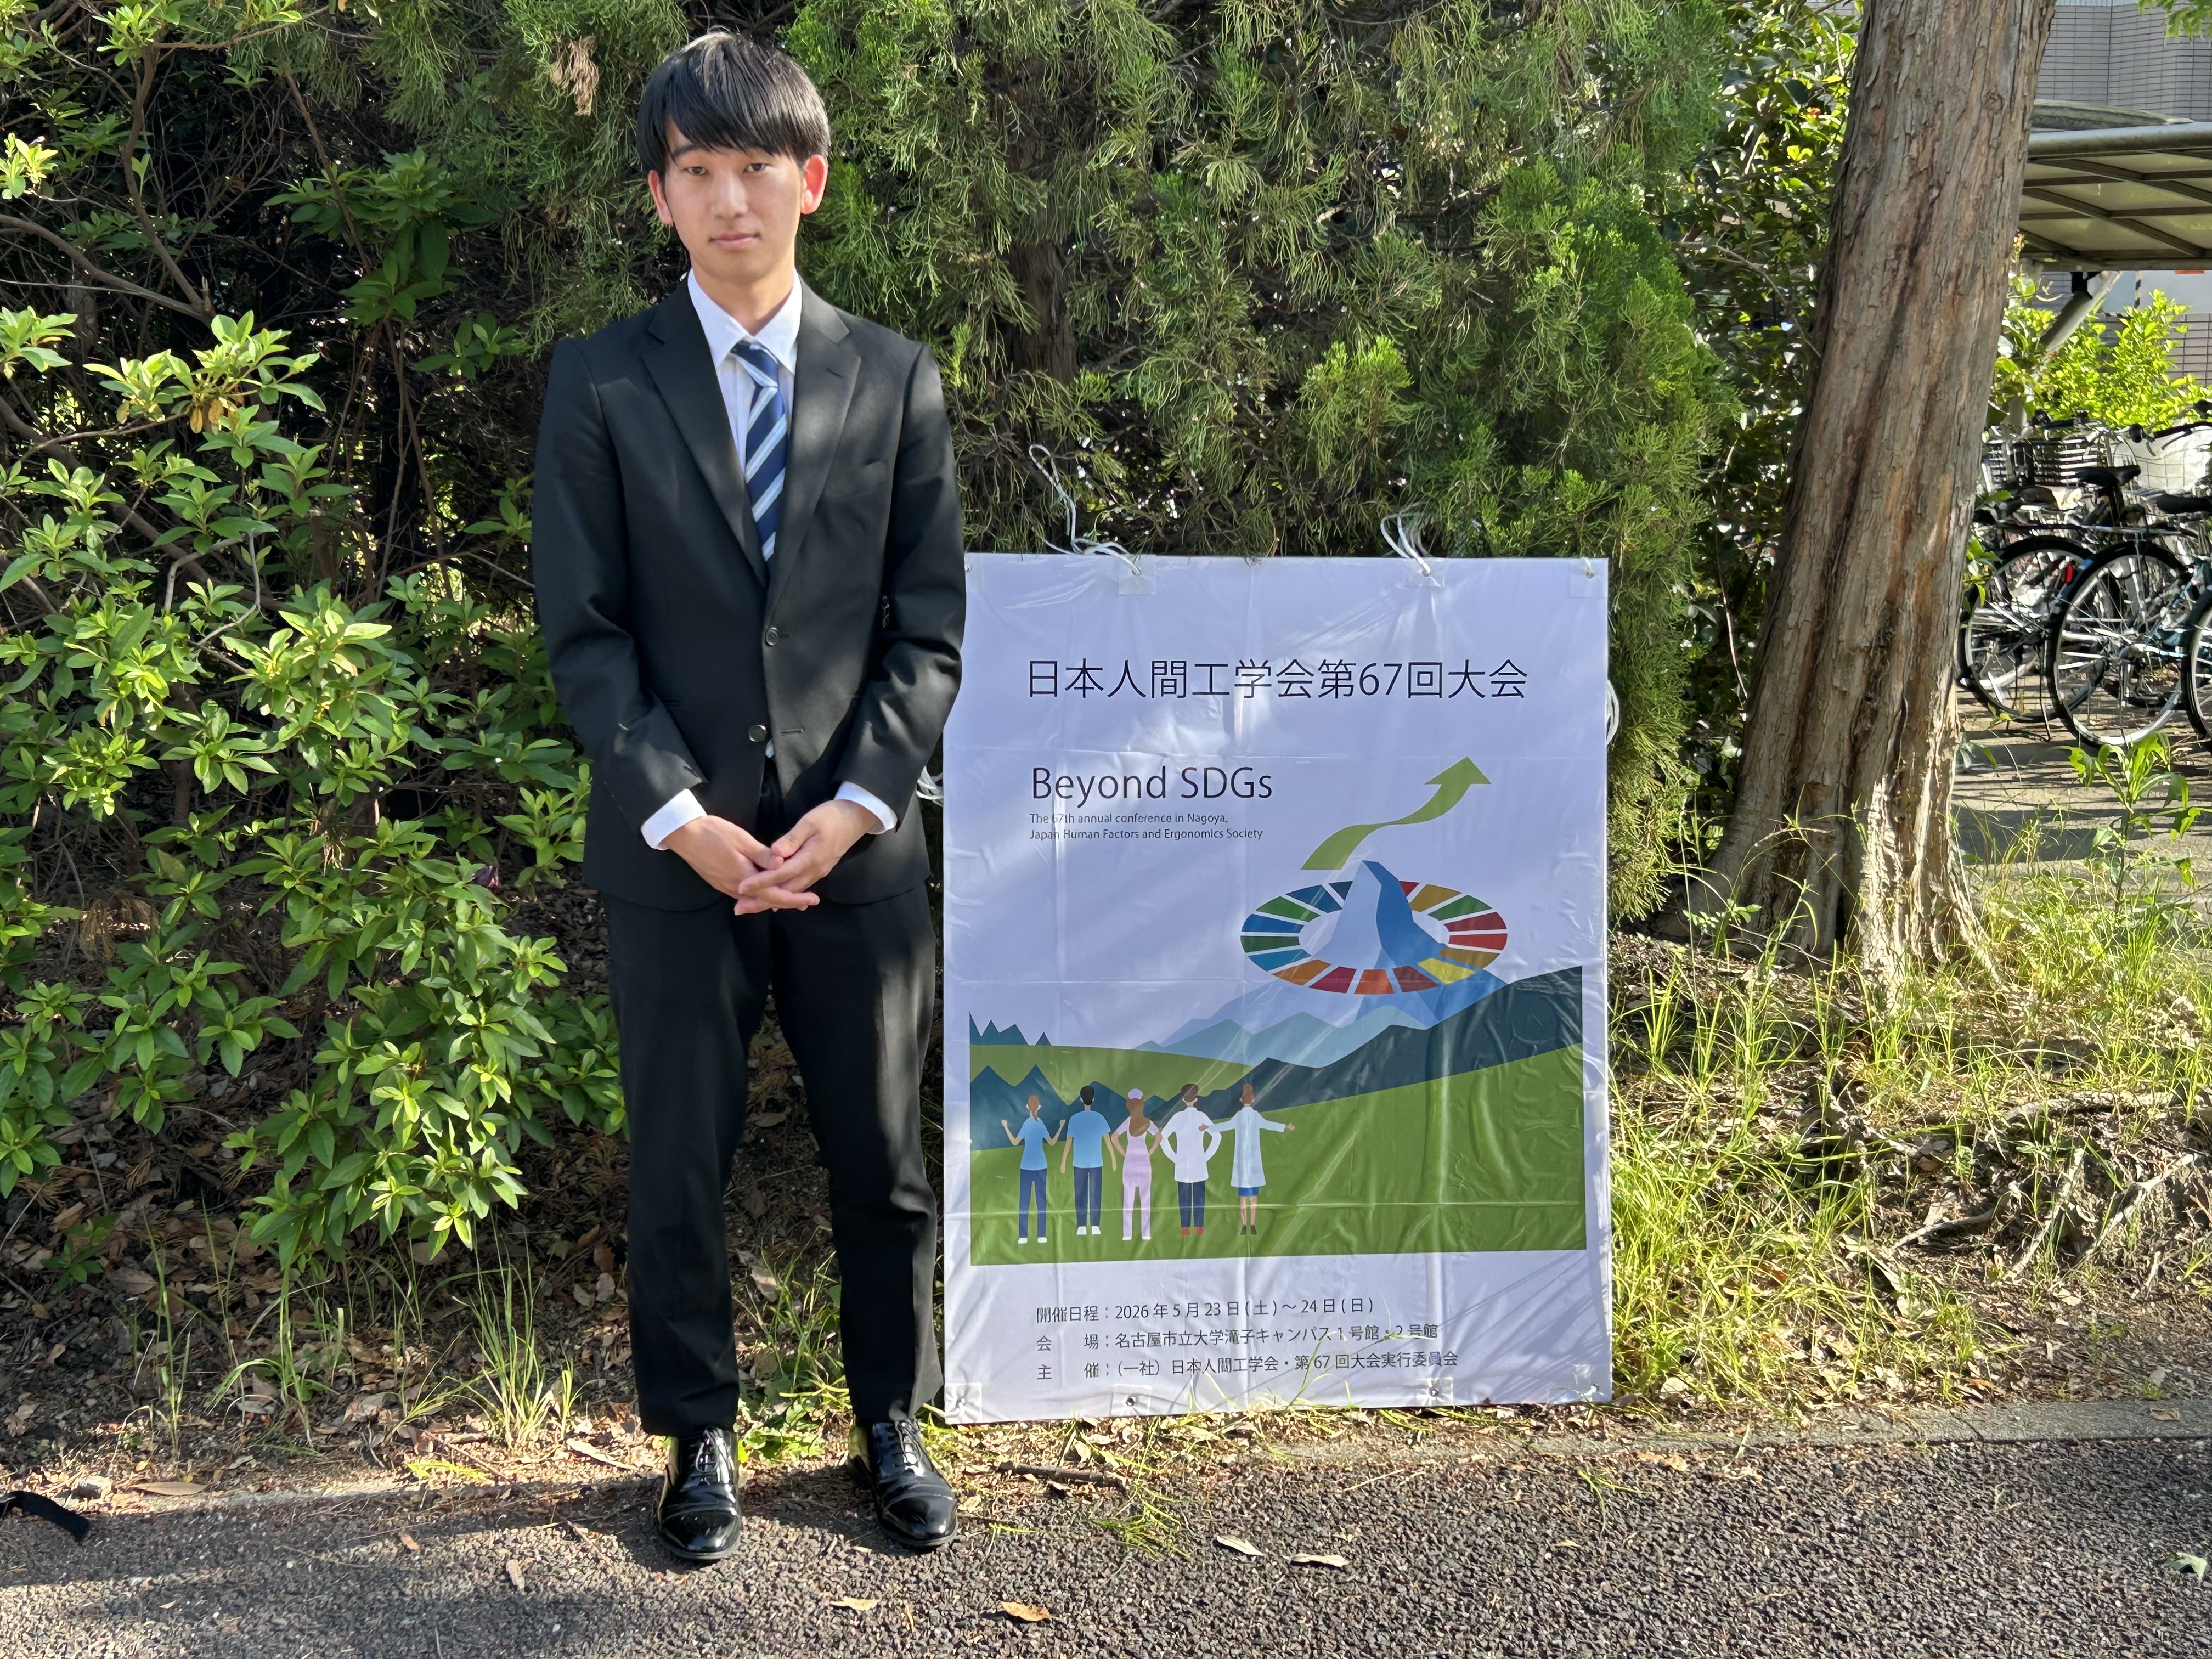
2026年5月24日(日)に名古屋市立大学 滝子キャンパスで開催された「日本人間工学会 第67回大会」にて、研究室の修士1年 吉田君が研究発表を行いました。発表タイトルは「多チャンネル筋電位とIMUを用いたアシストグローブのための把持動作識別」です。 これまで吉田君は、総指伸筋の筋電位を用いて把持動作を早期に検出する手法について研究してきました。今回はさらに、手首を動かした場合などに把持動作と誤って判定することを防ぐため、複数の筋電位とIMUの情報を組み合わせ、把持動作とその他の動作を識別する手法について発表しました。発表後には、多くの研究者・有識者の方々から貴重なご質問やご意見を頂き、今後の研究につながる有意義な機会となりました。 当日は日曜日で大学の食堂がお休みだったため、お昼は近くのラーメン屋さんへ。名物のメンマがたっぷり入った「メンマラーメン」を美味しく頂きました!
・[2025.12.13]2025年度 日本人間工学会関西支部大会で発表

2025年12月13日(土)に京都工芸繊維大学の松ヶ崎キャンパスで開催された「2025年度 日本人間工学会関西支部大会」で研究室の吉田君が発表を行いました。 発表のタイトルは「総指伸筋の筋電位を用いたアシストグローブにおける把持動作予測手法の評価」です。 前回の発表では把持動作に先立って起こる「手を開く動作」で発生する筋電位信号を用いた把持動作予測手法を提案しました。 今回の発表では、その手法を使ったアシストグローブの試作を行い、ユーザ評価実験でその有用性を確認した結果について発表をしました。 お昼、学食を期待したのですが、土曜日で開いていなかったため、近くのラーメン屋さんに行きました!(松ヶ崎キャンパス周辺はおいしいラーメン屋さんが多いらしいです)。
・[2025.09.20]夢キタ万博2025に出展

2025年9月20日、夢キタ万博2025「KITAKU WORK WORK EXPO 2025(北区ワクワクエキスポ)」にて、研究室メンバーと技術展示を行いました。 SDGs目標3「すべての人に健康と福祉を」のコーナーのひとつとして、 【人間拡張!アシストグローブとスマートグラスを体験しよう】 というタイトルで出展しました。 10時から16時までの展示時間中、お昼休憩をのぞいてほとんど途切れることなく、多くの方にデモを体験していただきました。特に小さなお子さんや中学生がたくさん参加してくれ、この体験をきっかけに工学に興味を持ってもらえたら嬉しいです。 展示だけでなく、搬入・準備とメンバーのみなさんおつかれさまでした~
・[2025.9.12] ヒューマンインタフェースシンポジウム2025で発表

2025年9月10日(水)~12日(金)に金沢工業大学の扇が丘キャンパスで開催された「ヒューマンインタフェースシンポジウム2025」で研究室の吉田君が発表を行いました。 発表のタイトルは「アシストグローブにおける筋電位を用いた把持動作検出手法の検討」です。本研究室では、握力が低下した人の把持動作を支援するアシストグローブの開発を行っています。従来の圧センサを用いた把持動作検出でアシストを行うと、実際の動作に比べて支援が遅くなってしまう課題がありました。そこで、本発表では、把持動作に先立って起こる「手を開く動作」に着目し、その際に発生する総指伸筋の筋電位を用いて把持動作を予測する手法を提案しました。また、その有効性を実験により示した結果について発表しました。 お昼は大学の学食で生姜焼き定食を、夜はラーメンを一緒に食べました(o^―^o)ニコ
・[2025.8.19] 大阪・関西万博に出展

大阪・関西万博の大阪ヘルスケアパビリオン「リボーンステージ」で技術展示を行いました. テーマは「生体信号を用いた応用システム」で以下の3つの体験型システムを紹介しました。
- 自身の筋電・心電波形を見ることができるシステム
- スマートグラスで脈波数や歩数を確認できるシステム
- 筋電位で駆動する握力補助システム
多くの来場者の方々に足を運んでいただき、メンバーは明るく、全力で説明させていただきました。
・[2025.3.14] 情報処理学会 第87回全国大会で発表

2025年3月13日(木)~15日(土)に立命館大学の大阪いばらきキャンパスで開催された「情報処理学会 第87回全国大会」で研究室の吉村さんが発表を行いました。 発表のタイトルは「センサを装着した履物を用いた家屋内場所判別システムの開発」です。高齢者が家の中で、いつ、どこにいたかを特定することで、緊急時はもちろん、日々の生活変化も検出できる履物を実現することを目的としました。M5Stickとセンサをクロッグに取り付けたセンシングクロッグを試作し、そのセンサの測定結果に基づいて場所の判別を行った結果について発表しました。 発表後は大学の食堂でラーメンを食べました(o^―^o)ニコ
・[2024.11.30] 日本人間工学会関西支部大会で発表

2024年11月30日(土)に摂南大学の寝屋川キャンパスで開催された「2024年度 日本人間工学会関西支部大会」で研究室の上田君が発表を行いました。 発表のタイトルは「筋電位を用いたワイヤ駆動型アシストグローブの開発」です。本発表では、上田君が開発した、筋電位信号で支援開始を制御するワイヤ駆動型アシストグローブ(指先をワイヤで引くことにより指の屈曲を支援するグローブ)とその評価結果について発表しました。
・[2024.09.20] ヒューマンインタフェースシンポジウム 2024で発表

2024年09月18日(水)~20日(金)に京都大学吉田キャンパスで開催された「ヒューマンインタフェースシンポジウム 2024」で研究室の田中君が発表を行いました。 発表のタイトルは「座面反力を用いた支援タイミング決定方法に基づく起立支援効果制御の有効性評価」です。本発表では、ユーザの起立動作に合わせて座面を駆動し,臀部を持ち上げることにより起立動作を支援する装置において、着座している椅子の座面反力を用いて支援装置の駆動タイミングを制御する手法を提案します。また、同手法を実装した起立動作支援装置により座面の駆動開始タイミングを変化させた際の起立動作の筋活動量の減少率を実験により示し,支援効果の制御可能性について発表しました。
・[2021.11.23] ハルカス学園祭に出展

ハルカス学園祭に出展し,『スマートグラスを用いたデモンストレーション』を行いました.
・[2021.11.18] 動画撮影

加速度センサと筋電位でドローンを制御する動画撮影を行いました.
・[2021.11.10] 『OIT BREAKTHROUGH』の動画撮影
研究室の撮影会がありました.