
工学部 電子情報システム工学科 サイバーフィジカルAI研究室
内部英治Eiji Uchibe
教授
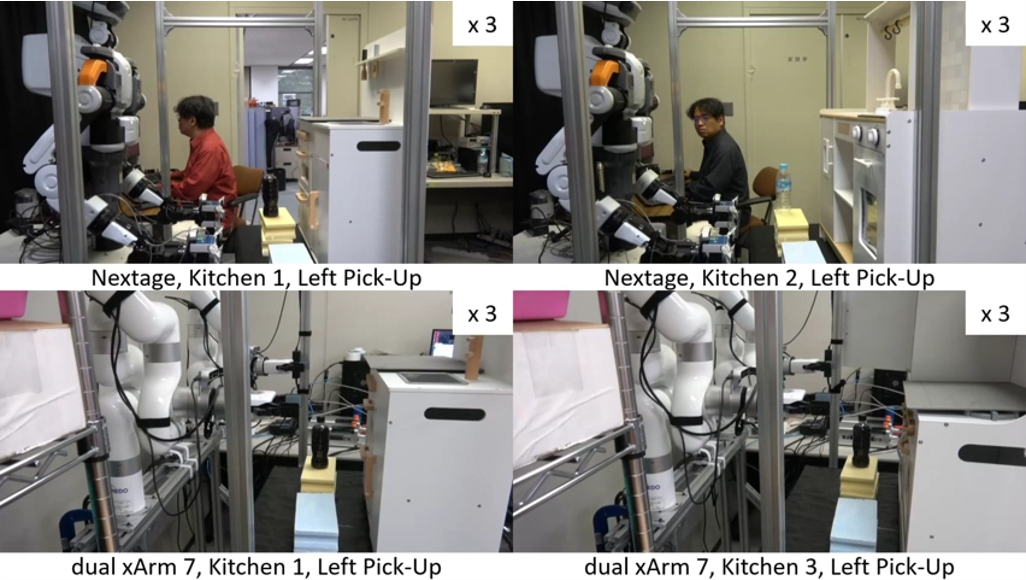
ロボットが経験や人のお手本から学び、状況に応じて自ら行動するための人工知能(AI)を研究しています。試行錯誤を通じて行動を改善する「強化学習」と人の動作から学ぶ「模倣学習」を中心に、行動の結果を予測する仕組みや複数のロボットが協力して課題を解決する学習方法に取り組んでいます。機械学習と制御工学を組み合わせ、シミュレーションと実機実験を通じて、少ないデータから効率よく学び環境の変化にも柔軟に対応できるロボットの実現を目指します。情報処理と現実世界での計測・行動を結び付ける「サイバーフィジカルAI」の基盤技術を開拓します。
Theme 主な研究テーマ
- 未知迷路における探索行動の持続時間と中断条件の比較評価
- 少数のペアワイズ比較に基づく移動ロボットの経路評価学習
- 複数移動ロボットの故障時における負荷を考慮したタスク再割当の比較評価
- マルチエージェント経路計画における報酬共有が協調行動に与える影響
- 観測条件変化下の時系列異常検知における少量正常データを用いた閾値再校正
- 複数ロボットの協調荷上げにおける観測情報の影響
- 音楽フェスの混雑緩和に向けた強化学習による動的経路誘導
- 離散環境における転移元選択と転移棄却による負の転移の低減
- 方策蒸留による入力遅れのある制御系への適応
Profile 教員プロフィール
内部英治Eiji Uchibe教授
専門分野
- ロボティクス
- 人工知能
- 機械学習
- 最適化
研究室がめざすSDGs
Message from the Faculty 教員メッセージ
「ロボットはどうすれば上手に動けるようになるのだろう」。こうした疑問が研究の出発点です。自分の考えをプログラムにし、学習によってロボットの動きが変わる様子を見ることには大きな面白さがあります。ただし動いたことだけで満足せず、「なぜうまくいったのか」「どのような条件では失敗するのか」を確かめることも大切です。数学やプログラミングの基礎を生かし、仮説を立て、実験し、結果を説明する力を身に付けてほしいと考えています。AIを使うだけでなく、その仕組みを理解し、自分のアイデアで新しい学習や行動の仕組みを生み出すことに、一緒に挑戦しましょう。
Message to current students 在学生メッセージ
授業で学んだ数学やプログラミングを使って、経験から学び行動するAIの仕組みをつくってみませんか。本研究室では迷路を効率よく探索する方法や、複数のロボットが協力して動く方法、人のお手本から動作を学ぶ方法などを研究します。まずはシミュレーション上の小さな課題から始め、学習の仕組みや動作を確かめながら、自分の研究課題へと発展させていきます。
最初から高度なAIやロボットの専門知識が必要なわけではありません。大切なのは、わからないことを自分で調べ、実際に試し、結果を振り返る姿勢です。授業で学ぶ線形代数や確率・統計、プログラミングはそのための大切な土台になります。研究を通じて、正解の決まっていない問題に取り組み、根拠をもって自分の考えを説明する力を身に付けていきましょう。